

Trong thế giới công nghiệp và kỹ thuật hiện đại, động cơ 3 pha đóng vai trò xương sống cho hầu hết các hệ thống máy móc. Việc hiểu rõ và tính toán chính xác tốc độ của chúng không chỉ tối ưu hóa hiệu suất vận hành mà còn kéo dài tuổi thọ thiết bị. Bài viết này của Gia Sư Thành Tâm sẽ cung cấp cho bạn cái nhìn toàn diện về công thức tính tốc độ động cơ 3 pha, từ lý thuyết đến ứng dụng thực tế, giúp bạn nắm vững kiến thức quan trọng này.
Tìm Hiểu Về Động Cơ 3 Pha Và Tốc Độ Quay (RPM)
Động cơ 3 pha là một loại máy điện dùng để biến đổi điện năng thành cơ năng. Chúng được sử dụng rộng rãi nhờ hiệu suất cao, độ bền tốt và khả năng hoạt động ổn định. Để vận hành và bảo trì động cơ hiệu quả, việc xác định tốc độ quay của động cơ là vô cùng cần thiết. Tốc độ quay này thường được đo bằng số vòng quay trong một phút (RPM – Revolutions Per Minute), một đại lượng cơ bản nhưng cực kỳ quan trọng trong ngành điện cơ.
Tốc độ quay của động cơ 3 pha không chỉ ảnh hưởng trực tiếp đến hiệu suất làm việc của máy móc mà còn quyết định đến mức tiêu thụ năng lượng và độ ổn định của hệ thống. Một động cơ hoạt động ở tốc độ tối ưu sẽ đảm bảo công suất đầu ra hiệu quả, giảm thiểu hao mòn cơ khí và hạn chế các sự cố không mong muốn. Do đó, việc nắm vững các công thức tính tốc độ động cơ 3 pha là kiến thức nền tảng cho bất kỳ kỹ sư hoặc người vận hành nào.
Cấu Tạo và Nguyên Lý Hoạt Động Cơ Bản Của Động Cơ 3 Pha
Động cơ 3 pha hoạt động dựa trên nguyên lý cảm ứng điện từ và được cấu thành từ hai bộ phận chính: stator (phần đứng yên) và rotor (phần quay). Stator bao gồm một lõi thép hình trụ rỗng có các rãnh đặt dây quấn 3 pha, tạo ra một từ trường quay khi có dòng điện 3 pha đi qua. Rotor, thường là loại lồng sóc hoặc dây quấn, nằm bên trong stator và chịu tác động của từ trường quay này, từ đó sinh ra mô-men xoắn và làm động cơ quay.
Từ trường quay được tạo ra trong stator có một tốc độ nhất định, gọi là tốc độ đồng bộ. Khi từ trường quay này tác động lên rotor, nó cảm ứng một dòng điện trong rotor, tạo ra một lực điện từ làm rotor quay theo chiều của từ trường quay. Tuy nhiên, do nguyên lý hoạt động cảm ứng, tốc độ quay thực tế của rotor (tốc độ không đồng bộ) luôn nhỏ hơn tốc độ từ trường quay của stator một chút. Sự chênh lệch này được gọi là độ trượt.
Tầm Quan Trọng Của Việc Xác Định Tốc Độ Động Cơ 3 Pha
Việc xác định chính xác tốc độ quay của động cơ 3 pha mang lại nhiều lợi ích thiết thực trong các ngành công nghiệp. Trong sản xuất, tốc độ động cơ ảnh hưởng trực tiếp đến năng suất, chất lượng sản phẩm và sự đồng bộ giữa các khâu. Ví dụ, trong các dây chuyền sản xuất tự động, việc điều chỉnh tốc độ động cơ chính xác giúp đảm bảo quá trình vận hành liên tục và ổn định.
Ngoài ra, tốc độ động cơ còn là yếu tố quan trọng để đánh giá hiệu suất năng lượng. Một động cơ hoạt động ở tốc độ không phù hợp có thể dẫn đến lãng phí điện năng đáng kể. Kỹ sư có thể sử dụng các công thức tính tốc độ động cơ 3 pha để phân tích và tối ưu hóa hệ thống, từ đó giảm chi phí vận hành và tăng cường tính bền vững. Việc kiểm tra tốc độ động cơ định kỳ cũng giúp phát hiện sớm các vấn đề hỏng hóc, đảm bảo an toàn và kéo dài tuổi thọ của động cơ.
 Hình ảnh minh họa nguyên lý hoạt động và tốc độ quay của động cơ 3 pha
Công Thức Tính Tốc Độ Đồng Bộ Của Động Cơ 3 Pha
Tốc độ đồng bộ (ký hiệu Ns) là tốc độ của từ trường quay trong stator. Đây là tốc độ lý thuyết mà rotor sẽ đạt được nếu không có bất kỳ sức cản hoặc tổn hao nào. Tốc độ đồng bộ là cơ sở để tính toán tốc độ thực tế của động cơ 3 pha và phụ thuộc vào hai yếu tố chính: tần số dòng điện cung cấp và số cặp cực của động cơ. Việc hiểu rõ công thức tính tốc độ đồng bộ động cơ 3 pha là bước đầu tiên để làm chủ việc điều khiển và phân tích các hệ thống động cơ điện.
Công thức tính tốc độ đồng bộ (Ns) là:
Ns = (120 * f) / P
Trong đó:
- Ns: Tốc độ đồng bộ của từ trường quay (đơn vị: vòng/phút – RPM).
- f: Tần số của dòng điện xoay chiều cung cấp cho động cơ (đơn vị: Hz – Hertz). Ở Việt Nam, tần số lưới điện tiêu chuẩn là 50 Hz, trong khi ở một số quốc gia khác như Mỹ, Canada là 60 Hz.
- P: Tổng số cực từ của động cơ. Đây là số cực được tạo ra trong stator. Đôi khi, người ta dùng ‘p’ là số cặp cực (p = P/2). Nếu dùng số cặp cực, công thức sẽ là Ns = (60 * f) / p.
Ví dụ minh họa: Một động cơ 3 pha có tần số hoạt động 50 Hz và có 4 cực từ. Tốc độ đồng bộ của động cơ sẽ là: Ns = (120 * 50) / 4 = 6000 / 4 = 1500 vòng/phút.
Tần Số Dòng Điện (f) – Yếu Tố Quyết Định
Tần số dòng điện (f) là số chu kỳ dao động của dòng điện trong một giây. Tại Việt Nam và nhiều quốc gia châu Á, tần số lưới điện dân dụng và công nghiệp là 50 Hz. Điều này có nghĩa là dòng điện thay đổi chiều 50 lần mỗi giây. Tần số dòng điện đóng vai trò cực kỳ quan trọng trong việc xác định tốc độ đồng bộ của động cơ.
Nếu tần số nguồn điện thay đổi, tốc độ đồng bộ của động cơ cũng sẽ thay đổi theo tỷ lệ thuận. Đây là nguyên lý cơ bản của việc điều khiển tốc độ động cơ bằng biến tần. Các biến tần (VFD – Variable Frequency Drive) cho phép người dùng thay đổi tần số dòng điện cung cấp cho động cơ, từ đó dễ dàng điều chỉnh tốc độ quay mà không làm giảm đáng kể hiệu suất. Chẳng hạn, một động cơ 3 pha được cấp nguồn 60 Hz sẽ quay nhanh hơn so với khi được cấp nguồn 50 Hz, với cùng một số cực.
Số Cặp Cực (P) và Ảnh Hưởng Đến Ns
Số cặp cực (P) hoặc tổng số cực từ là một đặc tính cơ bản của động cơ điện, được xác định trong quá trình thiết kế và chế tạo động cơ. Số cực thường là số chẵn (2, 4, 6, 8…). Mỗi “cực” là một vùng từ trường được tạo ra bởi các cuộn dây trong stator. Một động cơ 2 cực sẽ có tốc độ quay nhanh nhất, trong khi một động cơ có nhiều cực hơn (ví dụ 4 cực, 6 cực) sẽ quay chậm hơn với cùng tần số.
Mối quan hệ giữa số cực và tốc độ đồng bộ là nghịch đảo: số cực càng lớn thì tốc độ đồng bộ càng nhỏ. Ví dụ, với tần số 50 Hz:
- Động cơ 2 cực (1 cặp cực): Ns = (120 * 50) / 2 = 3000 vòng/phút
- Động cơ 4 cực (2 cặp cực): Ns = (120 * 50) / 4 = 1500 vòng/phút
- Động cơ 6 cực (3 cặp cực): Ns = (120 * 50) / 6 = 1000 vòng/phút
Điều này có nghĩa là, để đạt được tốc độ quay mong muốn, các nhà thiết kế động cơ sẽ lựa chọn số cực phù hợp. Việc xác định đúng số cực của động cơ là yếu tố then chốt để áp dụng chính xác công thức tính tốc độ động cơ 3 pha và đảm bảo động cơ hoạt động đúng thông số kỹ thuật.
Công Thức Tính Tốc Độ Không Đồng Bộ Của Động Cơ 3 Pha
Trong thực tế, tốc độ quay thực tế của rotor động cơ 3 pha (ký hiệu N) luôn nhỏ hơn tốc độ đồng bộ (Ns) của từ trường quay. Sự chênh lệch này là do hiện tượng trượt (slip) và là đặc trưng của động cơ không đồng bộ. Nếu rotor quay bằng tốc độ từ trường quay (tức là không có trượt), sẽ không có dòng điện cảm ứng trong rotor, và do đó không có mô-men xoắn để duy trì chuyển động.
Để tính toán tốc độ thực tế của động cơ 3 pha, chúng ta cần sử dụng công thức có tính đến hệ số trượt. Công thức tính tốc độ không đồng bộ động cơ 3 pha là:
N = Ns * (1 – s)
Trong đó:
- N: Tốc độ quay thực tế của rotor (đơn vị: vòng/phút – RPM).
- Ns: Tốc độ đồng bộ của từ trường quay (đã được tính toán ở phần trước, đơn vị: vòng/phút – RPM).
- s: Hệ số trượt của động cơ (là một số thập phân, thường nằm trong khoảng 0.02 đến 0.05, tức là 2% đến 5%).
Ví dụ minh họa: Một động cơ 3 pha có tốc độ đồng bộ Ns = 1500 vòng/phút và hệ số trượt s = 0.04 (4%). Tốc độ thực tế của động cơ sẽ là: N = 1500 * (1 – 0.04) = 1500 * 0.96 = 1440 vòng/phút.
Hệ Số Trượt (s) Trong Động Cơ Không Đồng Bộ
Hệ số trượt (s) là một đại lượng không thứ nguyên biểu thị sự chênh lệch tương đối giữa tốc độ đồng bộ và tốc độ thực tế của rotor. Nó là một chỉ số quan trọng phản ánh hiệu suất và khả năng tải của động cơ.
Công thức tính hệ số trượt (s) là:
s = (Ns – N) / Ns
Trong đó:
- Ns: Tốc độ đồng bộ (RPM).
- N: Tốc độ thực tế của rotor (RPM).
Hệ số trượt thường được cung cấp bởi nhà sản xuất hoặc có thể được xác định bằng cách đo tốc độ thực tế của động cơ khi có tải. Đối với hầu hết các động cơ không đồng bộ thông thường, giá trị hệ số trượt nằm trong khoảng từ 2% đến 5% ở chế độ hoạt động bình thường và tải định mức. Một hệ số trượt quá cao có thể cho thấy động cơ đang bị quá tải hoặc có vấn đề về nguồn cấp.
Mối Quan Hệ Giữa Tốc Độ Thực Tế Và Hiệu Suất
Tốc độ thực tế của động cơ 3 pha ảnh hưởng trực tiếp đến hiệu suất làm việc của nó. Khi động cơ hoạt động gần với tốc độ định mức (Ns * (1-s) khi s là trượt định mức), hiệu suất chuyển đổi năng lượng thường đạt mức tối ưu. Nếu tốc độ thực tế bị giảm đáng kể do quá tải, động cơ sẽ tiêu thụ nhiều điện năng hơn để cố gắng duy trì mô-men xoắn, dẫn đến giảm hiệu suất và tăng nhiệt độ.
Ngược lại, việc kiểm soát tốc độ thực tế thông qua các thiết bị như biến tần có thể giúp tối ưu hóa quá trình sản xuất. Ví dụ, trong các ứng dụng bơm hoặc quạt, việc giảm tốc độ động cơ xuống một chút có thể tiết kiệm một lượng lớn năng lượng, vì công suất tiêu thụ của các thiết bị này thường tỷ lệ với lập phương tốc độ. Do đó, việc hiểu rõ và áp dụng chính xác công thức tính tốc độ động cơ 3 pha cũng như các yếu tố ảnh hưởng đến nó là chìa khóa để vận hành hệ thống điện hiệu quả và tiết kiệm.
 Bảng tổng hợp công thức tính tốc độ động cơ 3 pha chuẩn xác
Các Yếu Tố Ảnh Hưởng Đến Tốc Độ Động Cơ 3 Pha Thực Tế
Ngoài các yếu tố cơ bản như tần số và số cặp cực ảnh hưởng đến tốc độ đồng bộ, còn có nhiều yếu tố khác tác động trực tiếp đến tốc độ thực tế (tốc độ không đồng bộ) của động cơ 3 pha trong quá trình vận hành. Việc nhận diện và hiểu rõ các yếu tố này giúp người dùng kiểm soát tốt hơn hoạt động của động cơ và đưa ra các giải pháp khắc phục khi cần thiết.
Đầu tiên, tải trọng mà động cơ phải kéo là một trong những yếu tố quan trọng nhất. Khi tải trọng tăng lên, động cơ cần sinh ra mô-men xoắn lớn hơn để vượt qua sức cản, dẫn đến hệ số trượt tăng và tốc độ thực tế giảm xuống. Ngược lại, khi động cơ không tải hoặc tải nhẹ, tốc độ của nó sẽ gần với tốc độ đồng bộ hơn. Việc lựa chọn động cơ có công suất phù hợp với tải trọng là rất cần thiết để đảm bảo động cơ hoạt động ổn định và hiệu quả.
Thứ hai, điện áp và tần số nguồn cung cấp có ảnh hưởng lớn. Mặc dù tần số chủ yếu quyết định tốc độ đồng bộ, nhưng sự dao động của điện áp cũng có thể ảnh hưởng đến mô-men xoắn và do đó ảnh hưởng gián tiếp đến tốc độ thực tế, đặc biệt khi động cơ hoạt động gần điểm quá tải. Việc sử dụng biến tần để điều chỉnh tần số là phương pháp phổ biến và hiệu quả nhất để thay đổi tốc độ động cơ một cách linh hoạt, đáp ứng yêu cầu của các ứng dụng khác nhau.
Cuối cùng, các yếu tố môi trường như nhiệt độ, độ ẩm và tình trạng bảo trì của động cơ cũng đóng vai trò nhất định. Nhiệt độ quá cao có thể làm giảm hiệu suất của vật liệu cách điện và dây quấn, dẫn đến tăng tổn hao và giảm khả năng sinh mô-men xoắn. Các vấn đề về ma sát ở ổ trục, sự mất cân bằng rotor hoặc các tổn hao khác trong động cơ cũng có thể làm tăng độ trượt và giảm tốc độ thực tế. Do đó, việc bảo dưỡng định kỳ và đảm bảo môi trường hoạt động lý tưởng là rất quan trọng để duy trì tốc độ và hiệu suất tối ưu của động cơ.
Phương Pháp Đo Lường Tốc Độ Động Cơ 3 Pha Trong Thực Tế
Để kiểm tra và xác nhận các tính toán từ công thức tính tốc độ động cơ 3 pha trong môi trường thực tế, việc đo lường tốc độ quay của động cơ là một bước không thể thiếu. Có nhiều phương pháp và thiết bị khác nhau được sử dụng để đo lường RPM của động cơ, từ các công cụ đơn giản đến hệ thống giám sát hiện đại.
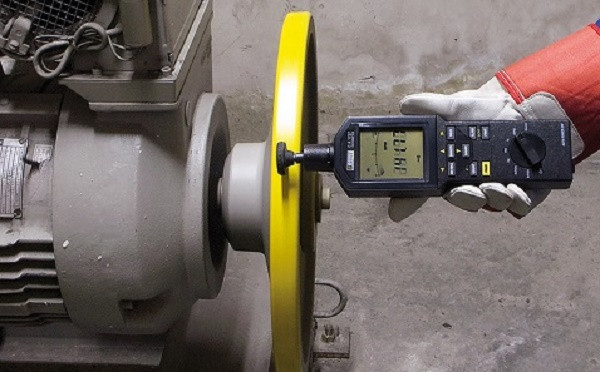
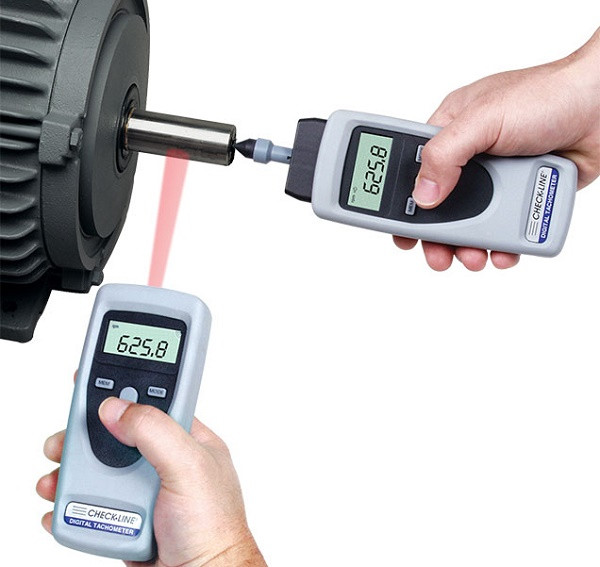
Một trong những phương pháp phổ biến nhất là sử dụng đồng hồ đo tốc độ (tachometer). Có hai loại chính: tachometer quang học và tachometer tiếp xúc. Tachometer quang học hoạt động bằng cách chiếu một chùm tia laser hoặc ánh sáng lên một điểm phản xạ trên trục quay của động cơ. Thiết bị sẽ đếm số lần chùm sáng bị gián đoạn hoặc phản xạ trở lại trong một khoảng thời gian nhất định để tính toán RPM. Loại này có ưu điểm là không cần tiếp xúc vật lý, an toàn và tiện lợi. Tachometer tiếp xúc yêu cầu đầu đo tiếp xúc trực tiếp với trục quay. Khi trục quay, đầu đo sẽ quay theo và truyền tín hiệu về thiết bị để hiển thị tốc độ. Loại này thường chính xác hơn ở dải tốc độ thấp và khi cần kiểm tra các bề mặt quay không đều.
Ngoài ra, trong các hệ thống điều khiển tự động và giám sát công nghiệp, các cảm biến tốc độ như encoder (bộ mã hóa vòng quay) hoặc cảm biến hiệu ứng Hall (Hall effect sensor) được tích hợp trực tiếp vào động cơ hoặc trục quay. Encoder tạo ra các xung điện tương ứng với mỗi góc quay nhỏ, cho phép hệ thống điều khiển tính toán tốc độ một cách chính xác và liên tục. Cảm biến Hall phát hiện sự thay đổi của từ trường khi một vật thể có từ tính đi qua, từ đó xác định số vòng quay. Những hệ thống này không chỉ cung cấp dữ liệu tốc độ mà còn có thể được sử dụng để điều khiển phản hồi, duy trì tốc độ mong muốn hoặc kích hoạt các chức năng an toàn. Việc kết hợp các phương pháp đo lường này với việc hiểu rõ công thức tính tốc độ động cơ 3 pha giúp các kỹ sư có cái nhìn toàn diện và chính xác về hoạt động của động cơ.
Các Câu Hỏi Thường Gặp (FAQs) Về Công Thức Tính Tốc Độ Động Cơ 3 Pha
1. Tốc độ đồng bộ và tốc độ không đồng bộ của động cơ 3 pha khác nhau như thế nào?
Tốc độ đồng bộ (Ns) là tốc độ lý thuyết của từ trường quay trong stator, được tính bằng công thức Ns = (120 * f) / P. Tốc độ không đồng bộ (N) là tốc độ quay thực tế của rotor, luôn nhỏ hơn Ns do hiện tượng trượt (s). Công thức N = Ns * (1 - s) cho biết tốc độ thực tế.
2. Tại sao động cơ 3 pha lại có “trượt”?
Hiện tượng trượt là cần thiết để động cơ không đồng bộ có thể tạo ra mô-men xoắn. Nếu rotor quay cùng tốc độ với từ trường quay, sẽ không có sự cắt từ thông, không cảm ứng dòng điện trong rotor và do đó không có mô-men xoắn. Trượt đảm bảo có sự chênh lệch tốc độ, tạo ra dòng điện cảm ứng và lực điện từ cần thiết.
3. Làm thế nào để điều khiển tốc độ của động cơ 3 pha?
Cách phổ biến và hiệu quả nhất để điều khiển tốc độ động cơ 3 pha là sử dụng biến tần (Variable Frequency Drive – VFD) để thay đổi tần số (f) của dòng điện cung cấp cho động cơ. Ngoài ra, việc thay đổi số cực (P) của động cơ (ít phổ biến trong vận hành, chủ yếu trong thiết kế) hoặc thay đổi điện áp cũng có thể ảnh hưởng đến tốc độ.
4. Hệ số trượt (s) điển hình của động cơ 3 pha là bao nhiêu?
Đối với hầu hết các động cơ 3 pha không đồng bộ thông thường, hệ số trượt (s) ở tải định mức thường nằm trong khoảng từ 0.02 đến 0.05, tức là từ 2% đến 5%.
5. Nếu tốc độ động cơ đo được khác xa so với tốc độ tính toán, nguyên nhân có thể là gì?
Có thể có nhiều nguyên nhân, bao gồm: động cơ bị quá tải nặng, điện áp nguồn không ổn định, lỗi ở hệ thống cung cấp tần số (biến tần), hỏng hóc cơ khí bên trong động cơ (như hỏng bạc đạn), hoặc số liệu về tần số (f) hay số cực (P) sử dụng trong tính toán bị sai.
6. Số cực (P) của động cơ 3 pha có luôn là số chẵn không?
Đúng vậy, số cực của động cơ 3 pha luôn là số chẵn (ví dụ: 2, 4, 6, 8…). Điều này là do cách các cuộn dây được bố trí để tạo ra các cặp cực từ bắc và nam.
7. Tốc độ động cơ 3 pha ảnh hưởng đến hiệu suất năng lượng như thế nào?
Tốc độ động cơ ảnh hưởng trực tiếp đến hiệu suất năng lượng. Hoạt động ở tốc độ tối ưu (gần tốc độ định mức và hệ số trượt nhỏ) giúp động cơ có hiệu suất cao nhất. Nếu động cơ bị quá tải và tốc độ giảm nhiều, hiệu suất sẽ giảm và tiêu thụ năng lượng sẽ tăng lên. Ngược lại, việc giảm tốc độ thông qua biến tần có thể tiết kiệm năng lượng đáng kể trong các ứng dụng tải biến thiên như quạt, bơm.
8. Có thiết bị nào giúp đo lường tốc độ động cơ chính xác không?
Có, các thiết bị đo tốc độ chuyên dụng như đồng hồ đo tốc độ (tachometer) quang học hoặc tiếp xúc, cũng như các cảm biến tốc độ tích hợp như encoder hoặc cảm biến Hall, có thể cung cấp kết quả đo tốc độ chính xác trong thực tế.
9. Tại sao phải biết công thức tính tốc độ động cơ 3 pha?
Việc biết các công thức tính tốc độ động cơ 3 pha giúp kỹ sư và người vận hành:
- Đánh giá và kiểm tra thông số kỹ thuật của động cơ.
- Lựa chọn động cơ phù hợp cho ứng dụng cụ thể.
- Điều khiển và tối ưu hóa hiệu suất hệ thống.
- Phát hiện sớm các sự cố hoặc bất thường trong vận hành.
- Tính toán mức tiêu thụ năng lượng và chi phí vận hành.
Việc nắm vững công thức tính tốc độ động cơ 3 pha là một kiến thức nền tảng và cực kỳ giá trị trong lĩnh vực điện, cơ khí và tự động hóa. Từ tốc độ đồng bộ lý thuyết đến tốc độ thực tế trong vận hành, mọi con số đều mang ý nghĩa quan trọng, giúp tối ưu hóa hiệu suất, nâng cao tuổi thọ thiết bị và đảm bảo an toàn. Gia Sư Thành Tâm hy vọng những thông tin chi tiết này sẽ hỗ trợ bạn áp dụng kiến thức vào thực tiễn một cách hiệu quả nhất, góp phần vào sự thành công trong công việc và học tập.
